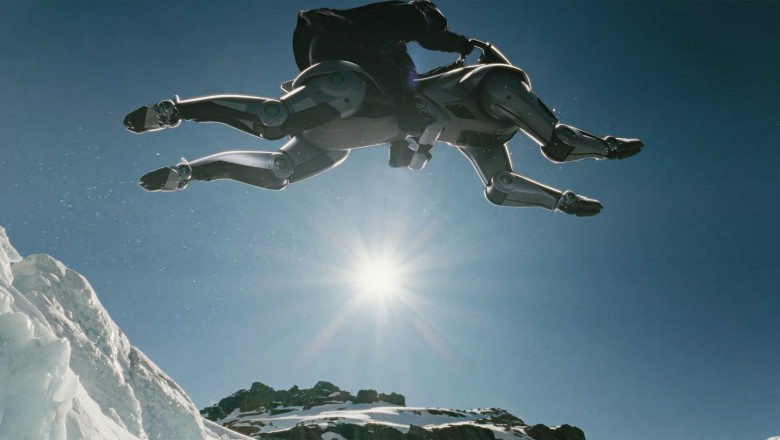
Kawasaki a dezvăluit recent conceptul generat pe computer pentru Corleo, un „cal robotic”. Videoclipul arată calul automat galopând prin văi, traversând râuri, urcând munți și sărind peste crevase.
Corleo promite o soluție robotică de ultimă generație pentru a oferi o experiență de mobilitate revoluționară. Motocicletele actuale Kawasaki sunt limitate la drumuri și poteci, dar o mașinărie cu picioare nu are limite - poate ajunge în locuri unde nicio altă mașină nu poate merge.
Dar în cazul lui Corleo, cât de fezabil este să se atingă un astfel de nivel de agilitate și echilibru, transportând în siguranță un om prin medii naturale? Matias Mattamala, cercetător la Institutul de Robotică al Universității Oxford a analizat pe platforma The Conversation ce ar fi necesar pentru a realiza acest lucru.
Un robot este o mașină complexă cu două componente principale: un corp și o unitate de procesare a informațiilor. Corpul are o morfologie particulară care determină funcția robotului și este dotat cu actuatoare (dispozitive care transformă energia în mișcare fizică) și senzori pentru a acționa în lume și, respectiv, pentru a o înțelege.
Unitatea de procesare a informațiilor este de obicei un calculator, care implementează algoritmi pentru a procesa datele de la senzori, a construi reprezentări ale lumii și a determina acțiunile care trebuie executate, în funcție de o sarcină specifică de interes.
Roboții simpli, cum ar fi aspiratoarele robotizate, îndeplinesc aceste cerințe. Au un corp potrivit pentru a intra sub mobilă și a nu se bloca (partea lor superioară plată este utilă și pentru a le oferi pisicilor o plimbare).
Actuatoarele sunt motoarele care pun roțile în mișcare și sistemul de aspirare. Are senzori de impact pentru a detecta coliziunile, iar unele au chiar și camere pentru a înțelege mediul înconjurător. Proprietarii pot seta o rutină de curățare, iar computerul aspiratorului va determina cea mai bună modalitate de a o executa.
Corleo este un robot cvadruped, una dintre cele mai stabile configurații de robot cu picioare. Cele patru picioare par puternice și capabile să se flexeze înainte și înapoi pentru a alerga și a sări.
Setarile tale privind cookie-urile nu permit afisarea continutul din aceasta sectiune. Poti actualiza setarile modulelor coookie direct din browser sau de aici – e nevoie sa accepti cookie-urile social media
Dar par limitate în mișcări cunoscute sub numele de abducție și aducție. Dacă te împing pe partea dreaptă, îți vei deschide piciorul stâng - aceasta este mișcarea de abducție care te ajută să menții echilibrul.
Aducția este mișcarea opusă – o mișcare spre linia mediană a corpului. Poate că aceasta este doar o limitare a designului conceptual, dar, în orice caz, Corleo are nevoie de această articulație pentru a asigura o călătorie sigură și lină.
Apoi vin actuatoarele. Roboții cu picioare, în comparație cu vehiculele cu roți, trebuie să se echilibreze și să își susțină continuu propria greutate. De asemenea, au un nivel de suspensie care oferă amortizare pentru călăreț.
Acestea trebuie să fie suficient de puternice pentru a împinge corpul robotului înainte. În plus, Corleo va transporta și o persoană. Deși acest lucru este posibil în prezent, cum ar fi în cazul robotului Barry sau al roboților cu roți Unitree, Corleo își propune, de asemenea, să galopeze și să sară peste goluri. Acest lucru necesită actuatoare și mai dinamice și mai puternice decât exemplele anterioare.
O mașină sau o motocicletă condusă manual nu are nevoie de senzori sau de o unitate de procesare, pentru că șoferul direcționează mașina în funcție de ceea ce vede. Însă un cal robotic are nevoie de sisteme de control mai sofisticate pentru a determina cum să miște picioarele, altfel ar putea fi nevoie de ambele mâini și chiar de picioare pentru a-l conduce.
Controlul locomoției a fost un domeniu activ de cercetare în robotica cu picioare încă din anii 1940. Cercetătorii au demonstrat că o mașină cu picioare poate coborî o pantă fără motoare sau senzori (ceea ce se numește locomoție „pasivă”).
Dacă se folosesc doar senzori „proprioceptivi” – tipurile de senzori care îi spun telefonului când să rotească ecranul – pentru a controla echilibrul, se numește locomoție „oarbă”, deoarece nu se bazează pe informații din mediul extern. Atunci când un robot folosește și senzori „exteroceptivi” pentru a determina cum să meargă, ceea ce se referă la senzori care preiau informații despre mediu, se numește locomoție „perceptivă”. Asta demonstrează Corleo.
Din imaginile publicate, nu s-a putut observa nicio cameră vizibilă sau Lidar – telemetre laser. Ar putea fi ascunse, dar ar fi liniștitor să existe probabilitatea ca Corleo să aibă o modalitate de a „vedea” ce se află în fața sa în timp ce merge.
Deși va fi direcționat manual (astfel încât să nu fie nevoie să navigheze autonom), sistemul său de locomoție are nevoie de date de la senzori pentru a determina cum să calce pe pietre sau să detecteze dacă terenul este alunecos. Senzorii săi ar trebui să fie, de asemenea, fiabili în diferite condiții de mediu. Aceasta este deja o provocare uriașă pentru mașinile autonome.
Provocări viitoare
Corleo este un concept, nu există încă. Ca produs, promite să fie o versiune mai capabilă a unui ATV. Acest lucru poate deschide noi oportunități pentru transport în zone îndepărtate, afaceri turistice, noi hobby-uri (pentru cei care își permit) și chiar sport.
Progresele tehnologice pe care le implică realizarea unei astfel de platforme stârnesc entuziasmul specialiștilor. Roboții cu picioare nu trebuie neapărat să arate ca niște patrupezi sau umanoizi.
Exoscheletele autoechilibrate, cum ar fi exoscheletul personal de la Wandercraft sau XoMotion de la Human in Motion Robotics, sunt roboți cu picioare care revoluționează viața persoanelor cu deficiențe de mobilitate. Progresele tehnologice implicate de Corleo ar putea fi un beneficiu major pentru dezvoltarea de dispozitive de asistență pentru utilizatorii cu dizabilități, permițându-le să dobândească independența.
Progresele actuale în robotică sugerează că multe dintre caracteristicile propuse de Kawasaki sunt fezabile. Însă altele prezintă provocări: Corleo va avea nevoie de rezistența necesară pentru a merge în sălbăticie, a rula algoritmi de locomoție eficienți și, de asemenea, pentru a implementa standardele de siguranță necesare pentru un vehicul.
Toate acestea sunt obstacole majore pentru un robot de dimensiuni rezonabile.
Editor : Ș.R.